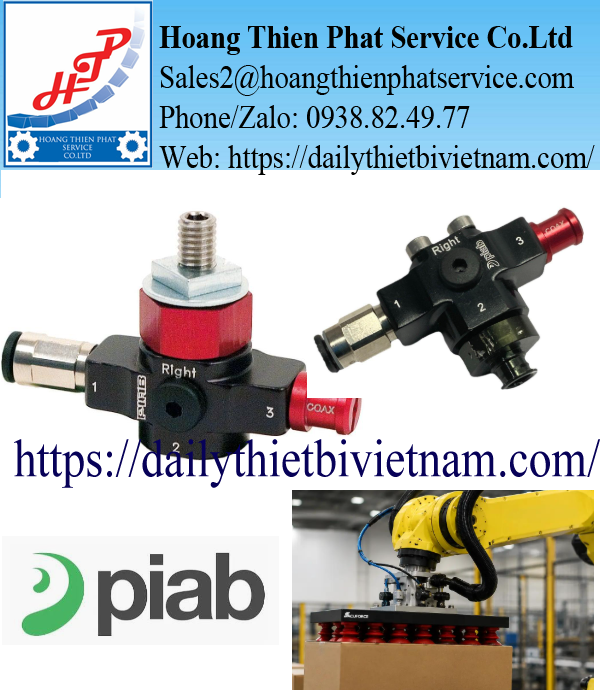
Bộ Gá Hút Chân Không Piab VGS2010.AA.01.BA – Vacuum Gripper Slave Unit Cho Robot Tự Động Hóa

Trong hệ thống robot gắp và đặt sản phẩm Bơm hút chân không PiAB, không phải mọi đầu hút đều cần tích hợp bộ tạo chân không riêng. Đối với những cụm gắp nhiều điểm sử dụng chung nguồn chân không, việc lựa chọn bộ gá hút phù hợp có thể giúp đơn giản hóa kết cấu, giảm số lượng phần tử khí nén và thuận tiện hơn trong công tác bảo trì.
Piab VGS2010.AA.01.BA là bộ gá hút chân không dạng mô-đun (Vacuum Gripper – Slave Unit), thuộc dòng VGS2010 của hãng Piab – Thụy Điển. Sản phẩm được thiết kế để tích hợp vào cơ cấu gắp hút tự động, sử dụng nguồn chân không bên ngoài để giữ và di chuyển vật liệu.
Khác với những phiên bản VGS2010 có tích hợp công nghệ tạo chân không COAX®, Piab VGS2010.AA.01.BA không được trang bị lõi tạo chân không và không bao gồm giác hút. Đây là đặc điểm quan trọng cần nhận biết khi lựa chọn phụ kiện cho robot, thiết kế hệ thống mới hoặc thay thế thiết bị trên dây chuyền sản xuất.
Piab VGS2010.AA.01.BA có gì khác với bộ tạo chân không thông thường?
Điểm khác biệt của Piab VGS2010.AA.01.BA nằm ở vai trò của thiết bị trong hệ thống hút.
Một bộ tạo chân không khí nén có nhiệm vụ chuyển năng lượng khí nén thành chân không bằng nguyên lý ejector. Trong khi đó, phiên bản VGS2010.AA.01.BA được cấu hình như một Slave Unit, đóng vai trò phần tử gá và kết nối hút trong hệ thống đã có nguồn chân không.
Điều đó có nghĩa thiết bị không thể tự tạo chân không chỉ bằng cách cấp khí nén vào thân. Để hút giữ sản phẩm, cụm gá phải được kết nối với nguồn chân không phù hợp và lắp thêm giác hút tương thích.
Trong các hệ thống robot nhiều điểm hút, cách bố trí này cho phép nhiều đầu hút cùng khai thác một nguồn chân không, tùy thuộc thiết kế đường ống, lưu lượng và yêu cầu điều khiển của máy.
Giải mã model Piab VGS2010.AA.01.BA
Một trong những yêu cầu quan trọng khi mua phụ kiện Piab là đọc đúng mã cấu hình. Những model có hình dạng tương tự nhau có thể khác biệt đáng kể về lõi tạo chân không, phương pháp gá lắp và loại giác hút.
| Ký hiệu | Cấu hình kỹ thuật | Ý nghĩa |
|---|---|---|
| VGS2010 | VGS2010 Series | Dòng bộ gắp hút chân không Piab |
| AA | No COAX® Cartridge | Không tích hợp lõi tạo chân không, dạng Slave Unit |
| 01 | M6 19 mm Top | Ren gá M6 dài 19 mm, hướng phía trên, có bộ gá profile |
| BA | No Suction Cup | Không bao gồm giác hút |
Như vậy, VGS2010.AA.01.BA là một cụm gá hút dạng Slave Unit với kết nối gá M6 phía trên, chưa bao gồm bộ tạo chân không và giác hút.
Thông số nhận diện sản phẩm
| Thông tin | Chi tiết |
|---|---|
| Hãng sản xuất | Piab |
| Xuất xứ thương hiệu | Thụy Điển |
| Model | VGS2010.AA.01.BA |
| Dòng sản phẩm | VGS2010 |
| Tên tiếng Anh | Vacuum Gripper – Slave Unit |
| Loại thiết bị | Bộ gá hút chân không mô-đun |
| Lõi COAX® | Không bao gồm |
| Giác hút | Không bao gồm |
| Kết nối gá | M6 × 19 mm |
| Hướng lắp | Phía trên |
| Phụ kiện gá | Profile Kit |
| Nguồn chân không | Cấp từ hệ thống bên ngoài |
| Ứng dụng | Robot gắp sản phẩm, hệ thống Pick & Place, EOAT |
Lưu ý kỹ thuật: Do không tích hợp lõi COAX®, model này không có thông số lưu lượng hút hay áp suất cấp khí tối ưu độc lập như các phiên bản ejector. Các giá trị vận hành phải được xác định theo nguồn chân không và giác hút thực tế của hệ thống.
Một đầu hút dạng Slave Unit hoạt động như thế nào?

Để hiểu đúng chức năng của Piab VGS2010.AA.01.BA, cần xem thiết bị như một thành phần của hệ thống gắp hút hoàn chỉnh thay vì một máy bơm Bơm hút chân không PiAB chân không độc lập.
Khi nguồn chân không bên ngoài hoạt động, áp suất tại đường hút giảm xuống thấp hơn áp suất khí quyển. Thông qua đường dẫn chân không, áp suất thấp được truyền đến giác hút gắn trên cơ cấu gá.
Khi giác hút tiếp xúc với bề mặt sản phẩm và tạo được độ kín thích hợp, chênh lệch áp suất giữa bên trong và bên ngoài giác hút sinh ra lực giữ sản phẩm.
Robot hoặc cơ cấu chuyển động sau đó có thể nâng, di chuyển và đặt sản phẩm đến vị trí yêu cầu.
Cấu hình minh họa hệ thống sử dụng VGS2010.AA.01.BA
Nguồn chân không trung tâm
Bơm chân không hoặc bộ tạo chân không khí nén
Đường ống và bộ phân phối chân không
Dẫn chân không tới từng vị trí gắp
Piab VGS2010.AA.01.BA
Cụm gá hút dạng Slave Unit
Giác hút chân không lắp bổ sung
Tiếp xúc và giữ bề mặt sản phẩm
Trong hệ thống thực tế, bộ điều khiển còn có thể sử dụng van điện từ, cảm biến chân không và cơ cấu xả khí để quản lý thời điểm hút hoặc nhả sản phẩm.
Những thành phần này không được mặc định có sẵn trong cấu hình VGS2010.AA.01.BA.
Thiết kế kết cấu gọn cho hệ thống gắp nhiều điểm

Gá lắp trực tiếp trên thanh profile
Cấu hình 01 sử dụng kết nối M6 dài 19 mm hướng phía trên, đi kèm phương án gá profile theo thiết kế của Piab.
Đặc điểm này phù hợp với những hệ thống cơ cấu gắp có thanh gá, khung robot hoặc cụm End-of-Arm Tooling (EOAT).
Khi thiết kế cụm gắp, kỹ thuật viên có thể bố trí nhiều đầu hút trên cùng một thanh gá, điều chỉnh khoảng cách giữa các vị trí tiếp xúc để phù hợp với kích thước sản phẩm.
Thiết kế mô-đun thuận tiện bảo trì
Một lợi ích của hệ thống mô-đun là khả năng thay thế từng thành phần khi xảy ra hư hỏng.
Nếu giác hút bị mòn hoặc không còn bảo đảm độ kín, kỹ thuật viên có thể kiểm tra và thay thế giác hút phù hợp mà không nhất thiết phải thay toàn bộ hệ thống tạo chân không.
Tương tự, khi cần sửa chữa cơ cấu gá hút, việc xác định đúng mã Piab VGS2010.AA.01.BA sẽ giúp quá trình mua phụ tùng và phục hồi máy thuận tiện hơn.
Không tích hợp lõi tạo chân không COAX®
Đây là khác biệt quan trọng nhất giữa cấu hình AA và các cấu hình VGS2010 có cartridge.
Ở phiên bản Slave Unit, việc tạo chân không được thực hiện tại nguồn bên ngoài. Vì vậy, khi thiết kế hệ thống nhiều đầu hút, kỹ thuật viên phải đánh giá tổn thất áp suất trên đường ống, lưu lượng hút yêu cầu và khả năng đáp ứng khi nhiều đầu hút hoạt động đồng thời.
Các tình huống sử dụng Piab VGS2010.AA.01.BA tại nhà máy
Thay vì lựa chọn đầu hút theo tên thiết bị, kỹ sư nên xác định cấu trúc hệ thống và đặc điểm sản phẩm cần gắp.
Robot gắp và đặt sản phẩm trong dây chuyền đóng gói

Trong máy Pick & Place, nhiều đầu hút có thể được bố trí trên cùng một cơ cấu gá để nâng và di chuyển sản phẩm từ băng tải này sang băng tải khác.
Piab VGS2010.AA.01.BA có thể được sử dụng tại các vị trí gắp cần kết nối với nguồn chân không chung. Tùy loại sản phẩm, kỹ thuật viên lựa chọn giác hút có đường kính, hình dạng và vật liệu thích hợp.
Hệ thống gắp hộp carton
Với các thùng carton hoặc sản phẩm đóng gói dạng hộp, cơ cấu hút cần được bố trí sao cho lực giữ phân bố hợp lý trên bề mặt.
Đầu gá VGS2010 dạng mô-đun cho phép tích hợp trong các hệ thống hút nhiều điểm, nhưng cần tính toán lưu lượng rò rỉ khi vật liệu carton có độ xốp hoặc bề mặt không kín hoàn toàn.
Thiết bị gắp chi tiết trên dây chuyền lắp ráp
Trong các dây chuyền lắp ráp tự động, vị trí đặt đầu hút thường chịu giới hạn về không gian.
Thiết kế nhỏ gọn của VGS2010 giúp thiết bị trở thành một lựa chọn đáng cân nhắc cho cơ cấu gắp chi tiết nhẹ, khi lực giữ và phương án gá lắp được tính toán phù hợp.
Hệ thống phân phối chân không nhiều điểm
Đây là ứng dụng đặc biệt phù hợp với cấu hình Slave Unit.
Một nguồn chân không có thể được phân phối đến nhiều vị trí hút thông qua hệ thống ống và van điều khiển. Các cụm Piab VGS2010.AA.01.BA đóng vai trò đầu gá hút tại từng vị trí làm việc.
Tuy nhiên, nếu các đầu hút cần điều khiển độc lập, hệ thống phải được thiết kế thêm phần tử điều khiển thích hợp.
Kỹ sư cần tính toán gì khi lựa chọn đầu hút VGS2010?
Khả năng nâng sản phẩm không được quyết định bởi riêng thân VGS2010.AA.01.BA mà phụ thuộc vào toàn bộ cấu hình hút.
Một thông số quan trọng là lực giữ lý thuyết:
Trong đó:
-
\(F\): Lực hút lý thuyết (N).
-
\(\Delta P\): Chênh lệch áp suất (Pa).
-
\(A\): Diện tích hút hữu hiệu (m²).
Ví dụ, với một giác hút có đường kính hữu hiệu 20 mm, làm việc ở mức chân không tương đương chênh lệch áp suất 60 kPa, lực giữ lý thuyết được tính gần đúng là 18,85 N.
Đây chỉ là giá trị minh họa. Lực giữ thực tế còn bị ảnh hưởng bởi độ kín bề mặt, hình dạng giác hút, gia tốc robot, tải trọng và hệ số an toàn.
Với chuyển động ngang hoặc tăng tốc nhanh, cần đánh giá thêm lực ma sát và lực quán tính để tránh sản phẩm bị trượt khỏi giác hút.
Khi nào cần thay cụm gá hút Piab VGS2010.AA.01.BA?

Trong công tác bảo trì hệ thống chân không, một số lỗi có thể xuất phát từ cụm gá hút, nhưng cũng có nhiều trường hợp nguyên nhân nằm ở giác hút hoặc nguồn chân không.
| Hiện tượng | Vị trí cần kiểm tra |
|---|---|
| Không hút được sản phẩm | Nguồn chân không, đường ống, giác hút |
| Lực giữ yếu | Rò rỉ, bề mặt sản phẩm, kích thước giác hút |
| Đầu hút bị lỏng | Ren gá M6, bộ gá profile |
| Hút không đều giữa các vị trí | Bộ phân phối chân không, đường ống nhánh |
| Cụm gá bị nứt hoặc biến dạng | Thân VGS2010 và kết cấu lắp đặt |
| Giác hút không lắp vừa | Kiểu kết nối và phụ kiện tương thích |
Đối với model Piab VGS2010.AA.01.BA, kỹ thuật viên không nên tìm lỗi ở cartridge COAX® nằm trong thiết bị vì cấu hình này không có cartridge.
Nếu nhiều đầu hút cùng mất chân không, cần kiểm tra nguồn cấp hoặc hệ thống phân phối chung trước khi tháo từng cụm gá.
Ngược lại, nếu chỉ một vị trí hút gặp vấn đề, có thể kiểm tra cụm gá, kết nối ống, giác hút và tình trạng rò rỉ cục bộ.
Phân biệt Piab VGS2010.AA.01.BA và những cấu hình VGS2010 khác
Dòng VGS2010 cho phép lựa chọn nhiều phiên bản theo phương án tạo chân không và cơ cấu gắp.
| Cấu hình | Thành phần COAX® | Đặc điểm |
|---|---|---|
| VGS2010.AA | Không có | Slave Unit sử dụng nguồn chân không ngoài |
| VGS2010.AB | MICRO Bi03-2 | Tích hợp cartridge tạo chân không |
| VGS2010.AF | MICRO Si02-2 | Tích hợp cartridge COAX® |
| VGS2010.AJ | MICRO Xi2.5-2 | Tích hợp cartridge COAX® |
| VGS2010.AN | MICRO Ti05-2 | Tích hợp cartridge COAX® |
Những cấu hình trên là các biến thể cartridge hoặc không cartridge của dòng VGS2010. Để hình thành mã sản phẩm đặt hàng đầy đủ, cần lựa chọn thêm phương án lắp đặt và giác hút.
Với mã VGS2010.AA.01.BA, hai yếu tố đã được xác định rõ là phương án gá M6 phía trên và không kèm giác hút.
Những thông tin cần xác nhận trước khi đặt mua
Khi thay thế Piab VGS2010.AA.01.BA trên thiết bị đang hoạt động, bộ phận kỹ thuật cần kiểm tra chính xác tên model trên bản vẽ lắp hoặc danh mục phụ tùng của máy.
Đồng thời, nên xác định bộ gá hiện hữu đang sử dụng giác hút loại nào, nguồn chân không được cung cấp từ đâu và kết nối cơ khí có đúng phương án M6 × 19 mm hay không.
Nếu khách hàng yêu cầu một bộ hút hoàn chỉnh, cần làm rõ liệu họ chỉ muốn mua thân gá VGS2010.AA.01.BA hay cần bổ sung cả giác hút, thiết bị tạo chân không và phụ kiện đấu nối.
Việc xác nhận ngay từ đầu giúp tránh tình trạng nhận hàng đúng model nhưng chưa thể lắp đặt và đưa vào sử dụng do thiếu thành phần.
Kết luận
Piab VGS2010.AA.01.BA là bộ gá hút chân không dạng Slave Unit dành cho các hệ thống robot và thiết bị gắp hút tự động sử dụng nguồn chân không bên ngoài.
Thiết bị có cấu hình gá M6 dài 19 mm ở phía trên, không tích hợp lõi COAX và không kèm giác hút. Thiết kế Bơm hút chân không PiAB cho phép sử dụng trong các cơ cấu gắp nhiều điểm, tạo sự linh hoạt khi lựa chọn giác hút và bố trí hệ thống chân không.
Đối với kỹ sư thiết kế và bảo trì nhà máy, việc phân biệt rõ VGS2010.AA.01.BA với phiên bản VGS2010 có cartridge COAX® là yếu tố quan trọng để lựa chọn đúng thiết bị, tránh nhầm lẫn khi báo giá và đặt mua phụ tùng thay thế.
Thông tin liên hệ – Hoàng Thiên Phát
- Email: Sales2@hoangthienphatservice.com
- Phone/Zalo: 0938.82.49.77 (Ms Thi)
- Website: https://dailythietbivietnam.com/
Đánh giá
Chưa có đánh giá nào.