
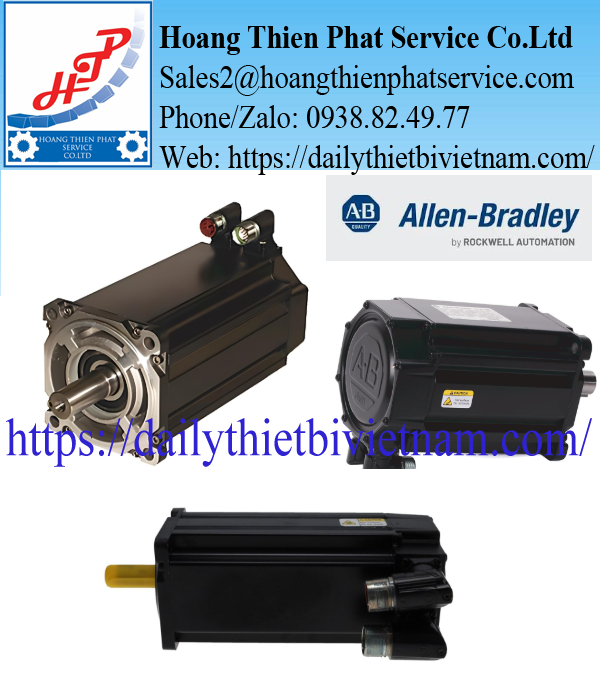
Động cơ servo Allen‑Bradley MPL-B660F-MJ74AA – Điều khiển chuyển động chính xác cho máy công nghiệp
Allen‑Bradley MPL-B660F-MJ74AA là động cơ servo không chổi than, quán tính thấp thuộc dòng Kinetix MPL của Rockwell Automation. Model này có cấu hình điện áp 460 V, tốc độ 3.000 vòng/phút, encoder tuyệt đối đa vòng và phanh 24 VDC.
Sản phẩm phù hợp để xem xét cho các trục máy cần điều khiển vị trí, tốc độ và mô-men bằng hệ truyền động servo tương thích.

Một trục máy cần nhiều hơn khả năng quay
Trục cấp liệu, cơ cấu định vị hoặc bộ phận đồng bộ chuyển động phải thực hiện đúng hành trình, đúng thời điểm và đúng tốc độ. Để đáp ứng yêu cầu đó, động cơ cần phối hợp với bộ điều khiển và hệ thống phản hồi vị trí.
MPL-B660F-MJ74AA đảm nhiệm phần truyền động cơ khí, đồng thời cung cấp phản hồi encoder để servo drive theo dõi trạng thái chuyển động. Drive sử dụng thông tin phản hồi để điều chỉnh hoạt động của động cơ theo lệnh điều khiển.
Khả năng làm việc thực tế phụ thuộc vào cả hệ thống: tải cơ khí, tỷ số truyền, drive, cáp kết nối và thông số hiệu chỉnh.
Cấu hình kỹ thuật của MPL-B660F-MJ74AA
Các đặc điểm nhận diện chính của model:
- Thương hiệu: Allen‑Bradley.
- Đơn vị sở hữu thương hiệu: Rockwell Automation.
- Dòng sản phẩm: Kinetix MPL.
- Loại động cơ: Servo không chổi than, quán tính thấp.
- Điện áp theo cấu hình: 460 V.
- Tốc độ theo cấu hình: 3.000 vòng/phút.
- Cỡ khung: 215 mm.
- Chiều dài chồng nam châm: 152,4 mm.
- Phản hồi: Encoder tuyệt đối đa vòng, độ phân giải cao.
- Đầu trục: Có rãnh then.
- Phanh: 24 VDC.
- Đầu nối: SpeedTEC DIN dạng góc, xoay được 180°.
Chiều dài chồng nam châm là thông số cấu tạo của động cơ, không phải chiều dài tổng thể. Khi kiểm tra không gian lắp đặt, cần sử dụng bản vẽ kích thước của đúng model.
Encoder tuyệt đối đa vòng hỗ trợ điều khiển vị trí
Encoder là bộ phận phản hồi giúp hệ điều khiển xác định vị trí và theo dõi chuyển động của trục.
Với encoder tuyệt đối đa vòng, MPL-B660F-MJ74AA cung cấp thông tin vị trí bao gồm nhiều vòng quay. Đây là đặc điểm cần quan tâm đối với các cơ cấu có hành trình liên quan đến nhiều vòng trục động cơ.
Khi thay motor, loại phản hồi phải tương thích với servo drive và cấu hình điều khiển đang sử dụng. Việc có cùng kích thước cơ khí chưa đủ để xác nhận một động cơ khác có thể thay thế trực tiếp.
Quy trình lấy gốc, khôi phục vị trí hoặc hiệu chỉnh sau thay thế vẫn phải thực hiện theo thiết kế của máy.
Phanh 24 VDC: cần phân biệt với nguồn động lực
Model MPL-B660F-MJ74AA có phanh tích hợp 24 VDC. Nguồn này phục vụ cơ cấu phanh, tách biệt với điện áp động lực của động cơ.
Phanh được sử dụng để giữ trục theo thiết kế và trình tự điều khiển phù hợp. Không nên mặc định phanh giữ có thể thực hiện nhiệm vụ phanh động liên tục hoặc thay thế chức năng an toàn của toàn bộ máy.
Khi kiểm tra cụm motor có phanh, bộ phận kỹ thuật cần đối chiếu:
- Điện áp cấp cho phanh.
- Trình tự nhả và đóng phanh.
- Tình trạng dây dẫn, đầu nối.
- Yêu cầu giữ tải của cơ cấu.
- Hướng dẫn điều khiển phanh từ nhà sản xuất.
Đầu nối xoay giúp bố trí cáp thuận tiện hơn
Động cơ sử dụng đầu nối SpeedTEC DIN dạng góc, có thể xoay 180°. Cấu hình này hỗ trợ lựa chọn hướng đi cáp phù hợp với không gian lắp đặt.
Đối với cụm máy có khoảng trống hạn chế, hướng đầu nối ảnh hưởng đến bán kính uốn và khả năng tiếp cận khi bảo trì. Cáp cần được bố trí để tránh kéo căng, cọ xát hoặc chịu lực tại đầu nối.
Cáp động lực, cáp phản hồi và kết nối phanh phải được lựa chọn theo đúng cấu hình motor và drive.

Ứng dụng được quyết định bởi tải và chu kỳ máy
Động cơ servo Allen‑Bradley MPL-B660F-MJ74AA có thể được xem xét cho những cơ cấu cần kiểm soát chuyển động như:
Trục cấp liệu và định vị
Điều khiển chuyển động theo chiều dài, vị trí hoặc trình tự được lập trình.
Cơ cấu đồng bộ trên dây chuyền
Phối hợp chuyển động giữa các trục thông qua hệ điều khiển tương thích.
Trục truyền động qua hộp số hoặc vít me
Chuyển chuyển động quay thành mô-men hoặc chuyển động tuyến tính theo thiết kế cơ khí.
Để xác nhận phù hợp, cần tính toán mô-men liên tục, mô-men cực đại, tốc độ, quán tính tải và chu kỳ tăng giảm tốc. Không nên lựa chọn motor chỉ dựa trên tốc độ 3.000 vòng/phút hoặc cỡ khung.
Thay motor: đối chiếu cả cơ khí và điện
Khi thay thế động cơ đang vận hành, giữ đúng MPL-B660F-MJ74AA giúp xác định rõ cấu hình yêu cầu. Những ký tự khác nhau trong mã có thể liên quan đến phản hồi, đầu nối, phanh hoặc kiểu trục.
Về cơ khí, cần kiểm tra mặt bích, vị trí lỗ lắp, kích thước trục, then và khoảng trống phía sau motor.
Về điện, cần xác nhận drive tương thích, loại encoder, bộ cáp và nguồn điều khiển phanh.
Sau khi lắp, việc kiểm tra chiều quay, phản hồi vị trí, hoạt động phanh và hiệu chỉnh trục cần được thực hiện theo quy trình của thiết bị.
Quản lý đầy đủ mã motor, drive và cáp kết nối giúp nhà máy chuẩn bị phụ tùng chính xác hơn, đồng thời hỗ trợ xử lý sự cố khi bảo trì hệ truyền động.

Đánh giá
Chưa có đánh giá nào.