
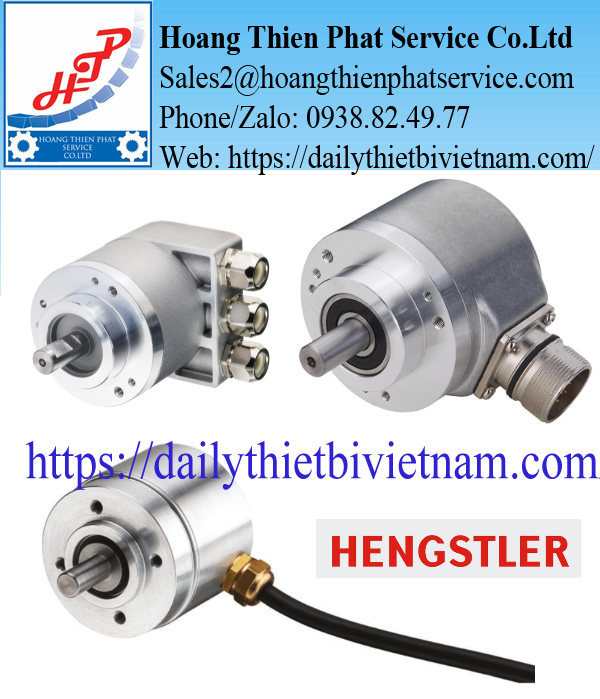
Encoder Hengstler AC58/0012EK.42CLI – Phản hồi vị trí góc qua CANlayer2
Trong máy công nghiệp, vị trí góc của trục có thể quyết định thời điểm cấp phôi, chuyển bước hoặc thực hiện một thao tác công nghệ. Khi tín hiệu vị trí không ổn định hoặc không đúng cấu hình, bộ điều khiển khó xác định chính xác trạng thái của cơ cấu.
Hengstler AC58/0012EK.42CLI là bộ mã hóa vòng quay tuyệt đối thuộc dòng ACURO AC58, mã đặt hàng 0565307. Phiên bản này sử dụng cấu hình đơn vòng 12 bit và giao tiếp CANlayer2, phục vụ phản hồi vị trí cho hệ thống điều khiển tương thích.

Hình tham khảo dòng Hengstler AC58; kết nối thực tế phụ thuộc cấu hình sản phẩm.
Đúng vị trí trục bắt đầu từ đúng cấu hình encoder
Hai encoder cùng dòng AC58 có thể khác nhau về giao tiếp, độ phân giải, kiểu trục và đầu nối. Vì vậy, việc nhận diện đầy đủ model quan trọng hơn so sánh ngoại hình.
Với AC58/0012EK.42CLI, cần giữ nguyên toàn bộ ký tự khi lập hồ sơ kỹ thuật. Mã 0565307 giúp đối chiếu đúng sản phẩm trong danh mục của Hengstler.
Đơn vòng xác định vị trí trong một vòng quay
Encoder tuyệt đối đơn vòng cung cấp thông tin vị trí trong phạm vi một vòng trục. Cấu hình này cần được phân biệt với encoder đa vòng, có thêm khả năng biểu diễn số vòng quay trong phạm vi thiết kế.
Nếu cơ cấu chuyển động qua nhiều vòng và cần phân biệt từng vòng, kỹ thuật phải đánh giá yêu cầu đó ngay từ bước lựa chọn. Không mặc định mọi encoder tuyệt đối đều là loại đa vòng.
Độ phân giải 12 bit tương ứng 4.096 vị trí
Về mặt mã hóa, 12 bit tạo ra 4.096 giá trị vị trí trong một vòng quay. Bước lượng tử lý thuyết tương ứng khoảng 0,088°.
Đây là độ phân giải, không phải độ chính xác tổng thể của hệ thống. Sai số thực tế còn liên quan đến đặc tính encoder, cơ cấu truyền động, khớp nối và cách lắp đặt.
Dữ liệu cần được bộ điều khiển hiểu đúng
Encoder xuất dữ liệu vị trí nhưng bộ điều khiển phải nhận và diễn giải đúng dữ liệu đó. Giao tiếp phù hợp là điều kiện cần để tích hợp thiết bị.
Với phiên bản CANlayer2, cần kiểm tra chương trình và cấu hình mạng hiện hữu. Chỉ có cổng CAN trên bộ điều khiển chưa đủ để kết luận tương thích hoàn toàn.
Bảng thông số Hengstler AC58/0012EK.42CLI
| Hạng mục | Cấu hình |
|---|---|
| Thương hiệu | Hengstler |
| Dòng sản phẩm | ACURO AC58 |
| Model | AC58/0012EK.42CLI |
| Mã đặt hàng | 0565307 |
| Loại encoder | Tuyệt đối, đơn vòng |
| Độ phân giải | 12 bit |
| Số giá trị vị trí | 4.096 vị trí/vòng |
| Nguồn cấp theo mã E | 10–30 VDC |
| Giao tiếp theo mã CL | CANlayer2 |
| Kiểu lắp theo mã K | Mặt bích kẹp |
| Đường kính trục theo cấu hình K.42 | 10 mm |
| Cấp bảo vệ theo cấu hình K.42 | IP64 |
| Kết nối theo mã I | Nắp bus, hai giắc M23 9 chân, hướng xuyên tâm |
| Công nghệ dòng AC58 | Quét quang học |
Các thông số trong bảng cần được đối chiếu cùng bản vẽ và tài liệu của đúng mã 0565307 trước khi lắp đặt. Không áp dụng các giới hạn cao nhất của toàn dòng AC58 cho mọi phiên bản.
CANlayer2 cần được kiểm tra riêng khi thay thế
Một trong những điểm dễ nhầm khi mua encoder Hengstler AC58 là các giao thức sử dụng nền tảng CAN. Tên gọi gần nhau không có nghĩa phần mềm và cách trao đổi dữ liệu giống nhau.
Phân biệt CANlayer2 và CANopen
CANlayer2 không đồng nghĩa CANopen. Một thiết bị được chào với giao tiếp CANopen không tự động thay thế trực tiếp cho phiên bản CANlayer2.
Khi nhận phương án tương đương, cần kiểm tra cách truyền dữ liệu, định danh bản tin và yêu cầu của chương trình máy. Nếu phải thay đổi phần mềm, phạm vi công việc đó cần được đánh giá trước khi duyệt mua.
Ghi lại cấu hình mạng đang sử dụng
Trong công tác bảo trì, nên lưu thông tin tốc độ truyền, định danh thiết bị và những tham số liên quan theo tài liệu hệ thống. Các giá trị này giúp chuẩn bị thiết bị mới và giảm thời gian xác nhận tại máy.
Không sao chép cấu hình từ một encoder khác chỉ vì cùng dòng AC58. Hai thiết bị trong cùng dây chuyền có thể đảm nhiệm vai trò khác nhau trên mạng.
Kiểm tra đầu nối và sơ đồ chân
Đầu nối M23 có nhiều cấu hình. Cần đối chiếu số chân, chức năng chân, kiểu ghép và hướng bố trí thay vì chỉ nhìn đường kính đầu nối.
Trước khi cấp nguồn, phải xác nhận đúng sơ đồ đấu dây. Không dùng sơ đồ của phiên bản SSI, Profibus hoặc một model AC58 khác để đấu cho CANlayer2.

Hình tham khảo phần kết nối bus của encoder AC58; sơ đồ chân phải theo đúng phiên bản.
Liên kết cơ khí ảnh hưởng trực tiếp đến giá trị đo
Encoder đo vị trí của trục encoder. Để giá trị đó phản ánh đúng vị trí cơ cấu, liên kết từ máy đến encoder phải được thiết kế và lắp phù hợp.
Độ đồng tâm của hai trục
Nếu encoder nối với trục máy bằng khớp nối, cần kiểm tra độ lệch tâm và sai lệch góc. Khớp nối phải phù hợp với yêu cầu cơ khí của cả hai phía.
Không dùng việc siết chặt khớp nối để ép hai trục đang lệch về cùng vị trí. Cách lắp này có thể tạo tải không mong muốn lên encoder.
Độ rơ và khả năng trượt
Độ rơ trong truyền động hoặc mối ghép bị trượt có thể làm vị trí cơ cấu thay đổi so với tín hiệu encoder. Khi phát hiện sai lệch, cần kiểm tra cơ khí trước khi điều chỉnh giá trị trong phần mềm.
Một dấu kiểm tra trên mối ghép có thể hỗ trợ quan sát trong bảo trì, nhưng không thay thế phương pháp gá lắp đúng thiết kế.
Điểm gốc của máy
Sau khi thay encoder, hệ thống có thể cần thiết lập lại mốc tham chiếu hoặc giá trị bù. Việc này phụ thuộc cách máy sử dụng dữ liệu vị trí.
Tính năng đo tuyệt đối không tự bảo đảm vị trí công nghệ giữ nguyên sau khi tháo khớp nối hoặc thay đổi góc lắp trục.
Các ứng dụng nên xem xét cho phiên bản này
Phản hồi góc của cơ cấu quay
Encoder có thể được xem xét để theo dõi vị trí góc của cơ cấu quay trong phạm vi yêu cầu. Điều kiện áp dụng phụ thuộc độ phân giải, tốc độ, độ chính xác và khả năng tích hợp của bộ điều khiển.
Với bàn quay hoặc cơ cấu chia vị trí, cần đánh giá thêm truyền động và phương pháp dừng. Encoder cung cấp dữ liệu, còn khả năng dừng đúng vị trí là kết quả của cả hệ thống.
Theo dõi trục đồng bộ công đoạn
Một số máy sử dụng góc trục làm tham chiếu cho các thao tác theo chu kỳ. Giá trị vị trí giúp bộ điều khiển xác định thời điểm thực hiện từng bước.
Khi thay encoder trong ứng dụng này, phải kiểm tra chiều đếm và mốc góc. Sai lệch ở hai thông số đó có thể làm trình tự công nghệ không còn đúng.
Bảo trì hệ thống đang dùng CANlayer2
Với máy đã sử dụng AC58/0012EK.42CLI, mua đúng mã giúp giảm các khác biệt cần đánh giá. Tuy vậy, vẫn cần đối chiếu phiên bản và quy trình cấu hình do hãng hoặc đơn vị chế tạo máy quy định.
Nên chuẩn bị dữ liệu cài đặt trước lịch dừng máy. Việc chỉ có thiết bị mới mà thiếu thông tin tích hợp có thể kéo dài thời gian khôi phục vận hành.

Minh họa liên kết encoder với cơ cấu truyền động; khớp nối và phương án gá cần được chọn riêng.
Những cấu hình AC58 liên quan khi so sánh kỹ thuật
Các phiên bản trong dòng AC58 có thể khác nhau đáng kể. Khi tìm hàng thay thế, nên phân nhóm theo yêu cầu chức năng trước khi so sánh mã cụ thể.
| Nhóm cấu hình AC58 | Điểm cần kiểm tra |
|---|---|
| AC58/0012EK.42CLI | Phiên bản đang xét, P/N 0565307 |
| AC58 đơn vòng | Độ phân giải và phạm vi vị trí trong một vòng |
| AC58 đa vòng | Độ phân giải đơn vòng và số vòng có thể biểu diễn |
| AC58 CANlayer2 | Bản tin, tham số mạng và chương trình tích hợp |
| AC58 CANopen | Giao thức và cấu hình điều khiển tương ứng |
| AC58 SSI/BiSS | Giao diện điện và khả năng nhận tín hiệu |
| AC58 Profibus/Profinet | Chuẩn mạng và cấu hình hệ thống |
| AC58 trục, mặt bích khác | Đường kính trục, kích thước gá, cấp bảo vệ |
Bảng này giúp xác định hướng đối chiếu, không phải danh sách thay thế trực tiếp. Một phiên bản có độ phân giải cao hơn hoặc cấp bảo vệ khác vẫn cần kiểm tra giao tiếp và cơ khí trước khi sử dụng.
Kiểm tra gì khi tín hiệu vị trí bất thường?
Giá trị thay đổi không phù hợp chuyển động
Cần kiểm tra mối ghép cơ khí, nguồn cấp và dữ liệu truyền về bộ điều khiển. Nếu cơ cấu có truyền động trung gian, độ rơ hoặc trượt cần được đánh giá cùng encoder.
Không điều chỉnh hệ số hoặc giá trị bù để che một lỗi cơ khí chưa được xử lý.
Thiết bị không trao đổi dữ liệu
Các điểm cần kiểm tra gồm nguồn tại encoder, dây bus, đầu nối và cấu hình truyền thông. Việc xử lý nên tuân theo tài liệu máy và hướng dẫn CANlayer2 của phiên bản sử dụng.
Nếu lỗi xuất hiện sau khi thay thiết bị, cần đối chiếu lại toàn bộ model và tham số. Không kết luận encoder hỏng chỉ từ việc chưa nhận được dữ liệu.
Góc hiển thị lệch sau bảo trì
Cần xác nhận góc lắp, chiều tăng dữ liệu và mốc tham chiếu. Nếu encoder đã được tháo khỏi trục, quan hệ giữa vị trí điện và vị trí cơ khí có thể cần thiết lập lại.
Kết quả kiểm tra nên được ghi nhận trước khi đưa máy về chế độ sản xuất.

Hình tham khảo mặt bích và trục dòng AC58; kích thước lắp phải theo bản vẽ của mã đặt hàng.


Đánh giá
Chưa có đánh giá nào.