
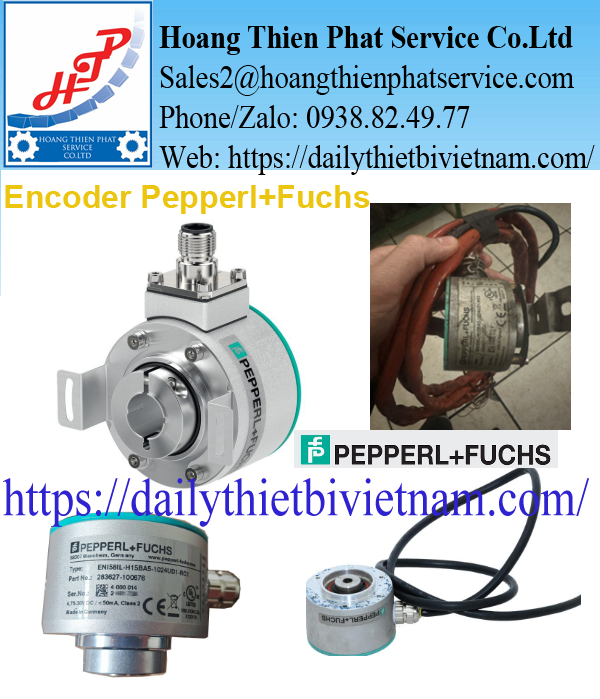
Encoder Pepperl+Fuchs ENI58IL-H12BA5-1024UD1-RC5 – Phản hồi chuyển động với 1.024 xung/vòng
Một băng tải chạy đúng tốc độ, một cơ cấu cấp liệu dừng đúng vị trí hay một trục máy được giám sát liên tục đều cần dữ liệu chuyển động đáng tin cậy. Pepperl+Fuchs ENI58IL-H12BA5-1024UD1-RC5 đảm nhiệm vai trò này bằng cách chuyển chuyển động quay thành tín hiệu xung cho hệ thống điều khiển.
Sản phẩm là bộ mã hóa vòng quay gia tăng, có độ phân giải 1.024 xung/vòng, thân đường kính 58 mm và kết cấu trục rỗng. Thiết bị thuộc dòng ENI58IL-H, sử dụng công nghệ quang học BlueBeam của Pepperl+Fuchs.

Từ vòng quay cơ khí đến dữ liệu trên bộ điều khiển
Khi trục quay, encoder ENI58IL-H12BA5-1024UD1-RC5 tạo ra chuỗi xung điện. Bộ điều khiển tiếp nhận và xử lý các xung này để xác định chuyển động của cơ cấu.
Tùy cách sử dụng tín hiệu, hệ thống có thể khai thác ba thông tin chính:
- Tốc độ quay: Tính từ số xung nhận được trong một khoảng thời gian.
- Chiều quay: Xác định thông qua quan hệ pha giữa các kênh tín hiệu.
- Vị trí tương đối: Theo dõi bằng cách đếm số xung từ một điểm tham chiếu.
Dữ liệu này giúp PLC, bộ đếm tốc độ cao hoặc bộ điều khiển truyền động theo dõi chuyển động thực tế của máy.
Độ phân giải 1.024 xung/vòng gắn với công việc thực tế
Với độ phân giải 1.024 xung/vòng, encoder cung cấp 1.024 chu kỳ xung trên mỗi vòng quay ở kênh tín hiệu tương ứng.
Ví dụ, nếu trục quay ở tốc độ 60 vòng/phút, tức một vòng mỗi giây, tần số xung cơ bản sẽ là 1.024 Hz. Bộ điều khiển có thể sử dụng thông tin này để tính tốc độ hoặc phát hiện sự thay đổi chuyển động.
Khi encoder liên kết với bánh đo hoặc con lăn, số xung còn có thể được quy đổi thành chiều dài vật liệu. Kết quả phụ thuộc đường kính làm việc, tỉ số truyền và khả năng tiếp xúc giữa con lăn với vật liệu.
Độ phân giải xung không đồng nghĩa với độ chính xác của toàn bộ cơ cấu. Độ rơ, độ trượt và sai lệch lắp đặt vẫn ảnh hưởng đến kết quả cuối cùng.
Kết cấu trục rỗng cho phép lắp trực tiếp lên trục máy
Pepperl+Fuchs ENI58IL-H12BA5-1024UD1-RC5 thuộc dòng encoder trục rỗng. Cấu trúc này cho phép bố trí thiết bị trực tiếp trên trục phù hợp của máy.
Khi lắp đúng, chuyển động được truyền từ trục máy đến encoder để tạo tín hiệu phản hồi. Phần thân encoder cần được giữ bằng cơ cấu chống xoay hoặc phụ kiện phù hợp với thiết kế.
Điểm cần chú ý là tránh để sai lệch cơ khí tạo tải không mong muốn lên ổ đỡ. Đường kính lỗ trục, chiều dài lắp và phương án cố định phải được kiểm tra theo bản vẽ đúng phiên bản.
Kết cấu trục rỗng đặc biệt thuận tiện tại các vị trí cần bố trí encoder gần con lăn hoặc đầu trục mà không muốn kéo dài cụm truyền động quá nhiều.

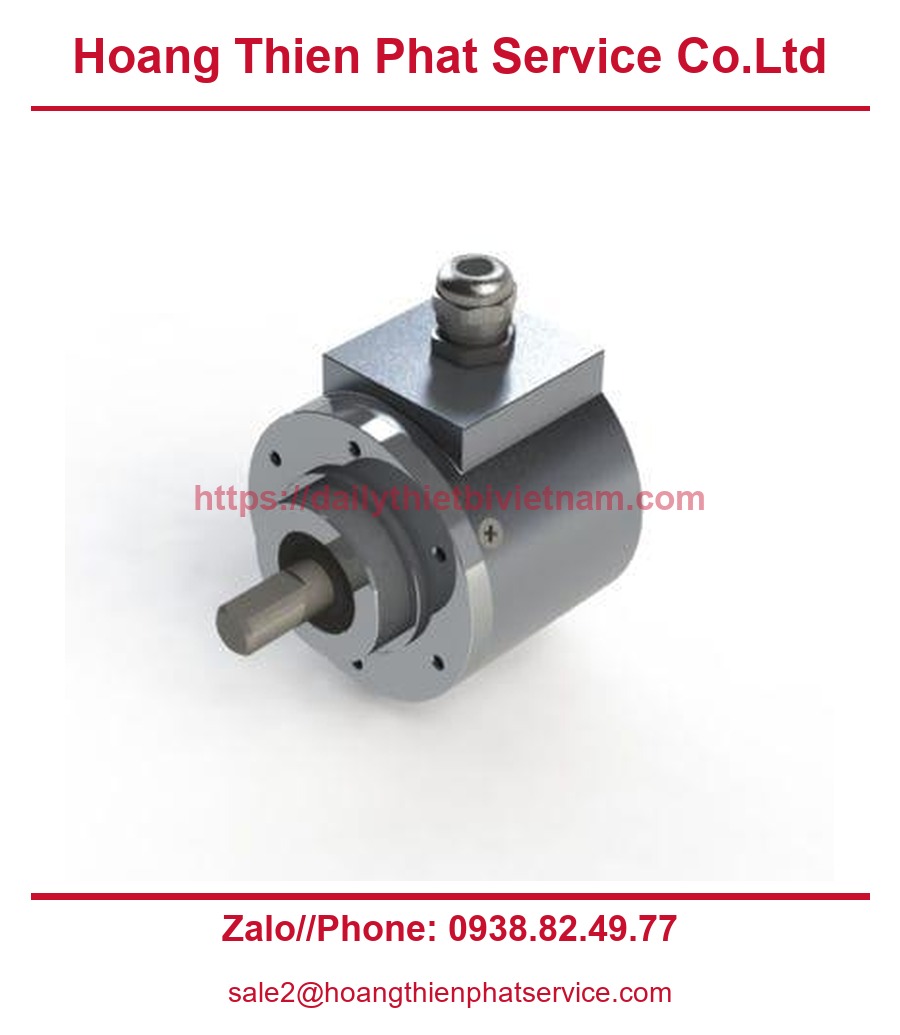
Hình tham khảo kết cấu trục rỗng của dòng ENI58IL-H, không thay thế bản vẽ kích thước của model cụ thể.
Công nghệ BlueBeam trong dòng ENI58IL-H
Dòng ENI58IL-H sử dụng phương pháp đọc quang học với công nghệ BlueBeam. Chuyển động quay được nhận biết bên trong encoder và chuyển thành tín hiệu điện tại ngõ ra.
Với kỹ thuật nhà máy, giá trị của encoder nằm ở khả năng cung cấp tín hiệu để bộ điều khiển theo dõi chuyển động. Vì vậy, ngoài thông số xung, cần đánh giá sự phù hợp giữa encoder và thiết bị nhận tín hiệu.
Nguồn cấp, chuẩn điện ngõ ra, chiều dài cáp và tần số xung đều có liên quan đến chất lượng truyền tín hiệu. Một cấu hình cơ khí đúng vẫn cần hệ thống điện được lựa chọn và đấu nối phù hợp.
Các đặc tính kỹ thuật chính
Encoder Pepperl+Fuchs ENI58IL-H12BA5-1024UD1-RC5 có các thông tin cơ bản sau:
- Thương hiệu: Pepperl+Fuchs.
- Model: ENI58IL-H12BA5-1024UD1-RC5.
- Dòng sản phẩm: ENI58IL-H.
- Loại encoder: Gia tăng — Incremental.
- Nguyên lý đọc: Quang học.
- Công nghệ: BlueBeam.
- Độ phân giải: 1.024 xung/vòng.
- Đường kính thân: 58 mm.
- Kiểu trục: Trục rỗng.
- Nguồn hoạt động: 4,75–30 VDC.
- Ngõ ra: Universal Output Driver, dạng push-pull hoặc RS-422 theo điều kiện cấp nguồn.
- Chức năng: Phản hồi tốc độ, chiều quay và vị trí tương đối.
Mức tín hiệu điện phụ thuộc cấu hình ngõ ra và điện áp cấp. Khi tích hợp, cần kiểm tra tài liệu đúng phiên bản UD1 và cấu hình kết nối RC5 để xác nhận sơ đồ dây, tín hiệu và mức điện áp tương thích.
Đầu vào tốc độ cao cần theo kịp tín hiệu encoder
Tần số xung tăng cùng tốc độ quay. Vì vậy, thiết bị nhận phải đủ khả năng xử lý tín hiệu ở tốc độ cao nhất của máy.
Có thể tính tần số xung cơ bản theo công thức:
Tần số xung = Số xung/vòng × Tốc độ quay ÷ 60
Với model 1.024 xung/vòng, khi tốc độ tăng, số xung truyền về trong mỗi giây cũng tăng tương ứng. Nếu đầu vào không đáp ứng, bộ điều khiển có thể bỏ sót xung và làm sai kết quả theo dõi chuyển động.
Ngoài tần số, cần xác nhận kiểu xử lý tín hiệu A/B của bộ đếm. Chế độ đếm một cạnh, hai cạnh hoặc bốn cạnh sẽ tạo ra số đếm khác nhau từ cùng một encoder.
Những vị trí phù hợp trên máy công nghiệp
Theo dõi tốc độ con lăn và băng tải
Encoder có thể liên kết với trục con lăn để cung cấp phản hồi tốc độ. Bộ điều khiển sử dụng giá trị này để hiển thị, so sánh với tốc độ đặt hoặc giám sát tình trạng chuyển động.
Nếu cần xác định tốc độ vật liệu, phải tính đến đường kính con lăn và khả năng trượt giữa các bề mặt.
Đo chiều dài cấp liệu
Ở cơ cấu cấp màng, giấy hoặc vật liệu dạng dải, xung encoder có thể được quy đổi thành quãng đường.
Phép quy đổi cần được hiệu chỉnh theo chuyển động thực tế. Việc kiểm tra trên một chiều dài chuẩn giúp phát hiện sai lệch do đường kính làm việc hoặc độ trượt.
Giám sát chuyển động của trục máy
Tín hiệu từ ENI58IL-H12BA5-1024UD1-RC5 hỗ trợ nhận biết trục đang quay, thay đổi tốc độ hoặc dừng ngoài dự kiến. Chức năng giám sát cụ thể được xây dựng trong bộ điều khiển.
Với bài toán vị trí, encoder gia tăng thường cần điểm tham chiếu để xác lập lại mốc sau khi khởi động hoặc mất dữ liệu đếm, tùy cấu trúc hệ thống.
Lắp đúng và đọc đúng để phản hồi có giá trị
Khi đưa encoder vào vận hành, nên kiểm tra số đếm trong một vòng quay cơ khí đã biết. Sau đó xác nhận chiều tăng, giảm số đếm khi đổi chiều trục và thử ở tốc độ làm việc thực tế.
Tuyến cáp tín hiệu cần được bố trí theo hướng dẫn của hãng, hạn chế ảnh hưởng từ dây động lực và nguồn gây nhiễu. Cấu hình đầu vào của PLC hoặc bộ điều khiển phải phù hợp với mức điện áp ngõ ra encoder.
Với Pepperl+Fuchs ENI58IL-H12BA5-1024UD1-RC5, độ phân giải 1.024 xung/vòng là cơ sở tạo dữ liệu chuyển động. Độ tin cậy của phản hồi được hoàn thiện bằng cách lắp cơ khí đúng, truyền tín hiệu phù hợp và xử lý xung chính xác.

Đánh giá
Chưa có đánh giá nào.